원격 순찰과 경로 계획
선박 도면과 출입 제한 조건을 바탕으로 순찰 가능 구역, 정지 지점, 복귀 조건을 정의합니다.
DawnSea RX Research Center
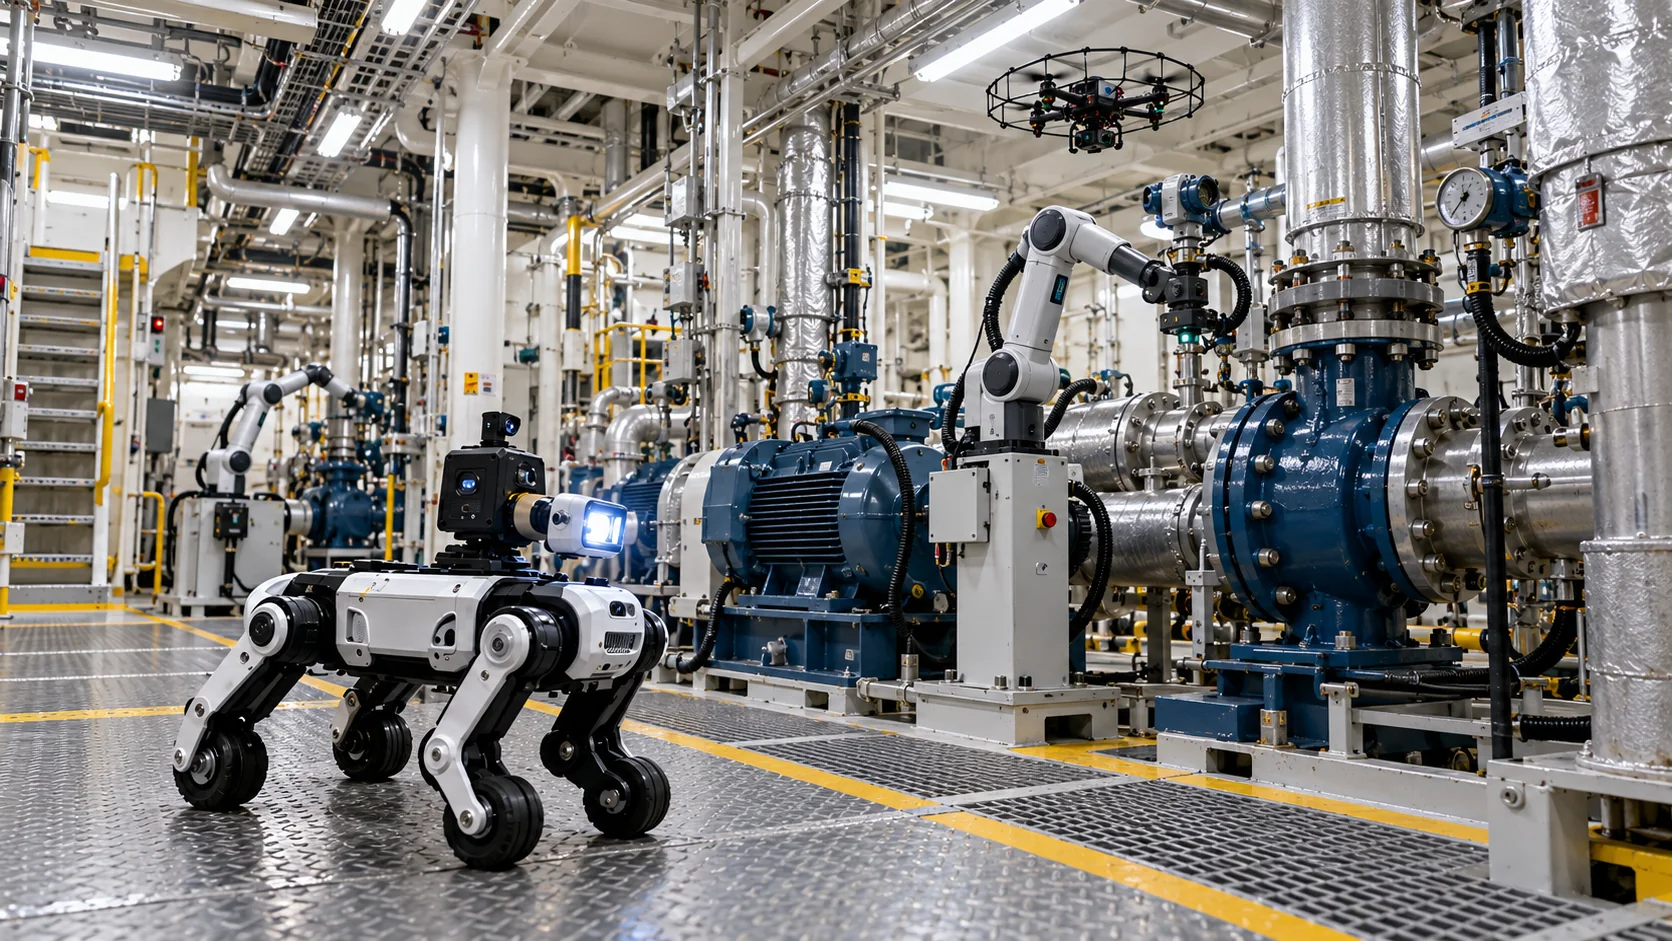
선박 기관실·화물창·위험구역의 반복 점검을 로보틱스로 확장합니다. 원격 관찰에서 끝나지 않고, 이상 징후의 근거를 담당자의 판단과 정비 기록까지 연결하는 방법을 연구합니다.
콘셉트 이미지 · 적용 장비와 범위는 현장 검증 후 결정Research mission
RX(Robot Transformation) 연구센터는 로봇의 이동, 현장 데이터의 해석, 사람의 승인이라는 세 문제를 함께 다룹니다. 선박마다 다른 구조와 안전 절차를 출발점으로 삼습니다.
선박 도면과 출입 제한 조건을 바탕으로 순찰 가능 구역, 정지 지점, 복귀 조건을 정의합니다.
영상·열화상·음향 등 현장 정보에서 설비 상태를 반복해서 비교할 수 있는 기록 방식을 연구합니다.
이전 점검 기록과 새 관찰 결과의 차이를 제시하고, 정비 담당자가 확인할 우선순위를 검토합니다.
통신 지연·단절과 위험 상황을 고려해 원격 조작, 중지, 재개, 최종 승인 절차를 설계합니다.
Where to apply
모든 구역에 한 번에 적용하지 않습니다. 접근 위험과 점검 빈도, 로봇의 이동 가능성을 비교해 실증 구역을 선정합니다.
펌프·밸브·배관·구동 설비의 누유, 발열, 이상음 등 점검 항목을 살핍니다.
사람의 출입이 제한되거나 확인에 시간이 걸리는 공간의 상태 기록 방식을 검토합니다.
출입 허가와 안전 절차가 필요한 장소에서 원격 관찰이 가능한 범위를 확인합니다.
From signal to action
로봇이 수집한 정보는 그 자체로 정비 결정이 아닙니다. 담당자가 원문과 이전 기록을 비교하고 판단할 수 있어야 운영에 쓸 수 있습니다.
위치와 시간을 포함해 영상·센서 정보를 기록
기존 점검 기록과 대조해 확인이 필요한 변화 제시
담당자가 근거를 검토하고 점검·정비 여부 결정
결과를 기존 업무·증빙·인수인계 흐름에 반영
Field validation
현재 NOS Sentinel은 연구 콘셉트와 실증 범위를 검토하는 단계입니다. 선박 적용 여부와 성능을 확정된 결과처럼 소개하지 않습니다.
통로·계단·문턱·장애물에서 안전하게 이동하고 복귀할 수 있는가
영상과 센서 기록이 위치·시간·설비와 함께 남아 비교 가능한가
통신이 불안정할 때도 안전하게 정지하고 사람이 통제권을 회복할 수 있는가
담당자가 이상 징후의 근거를 확인하고 기존 점검 절차에 반영할 수 있는가
NOS Sentinel
첫 실증은 점검 장소 한 곳과 확인할 이상 징후 하나부터 정의합니다. 현장 안전 기준, 필요한 기록, 담당자의 승인 흐름을 함께 검토합니다.